

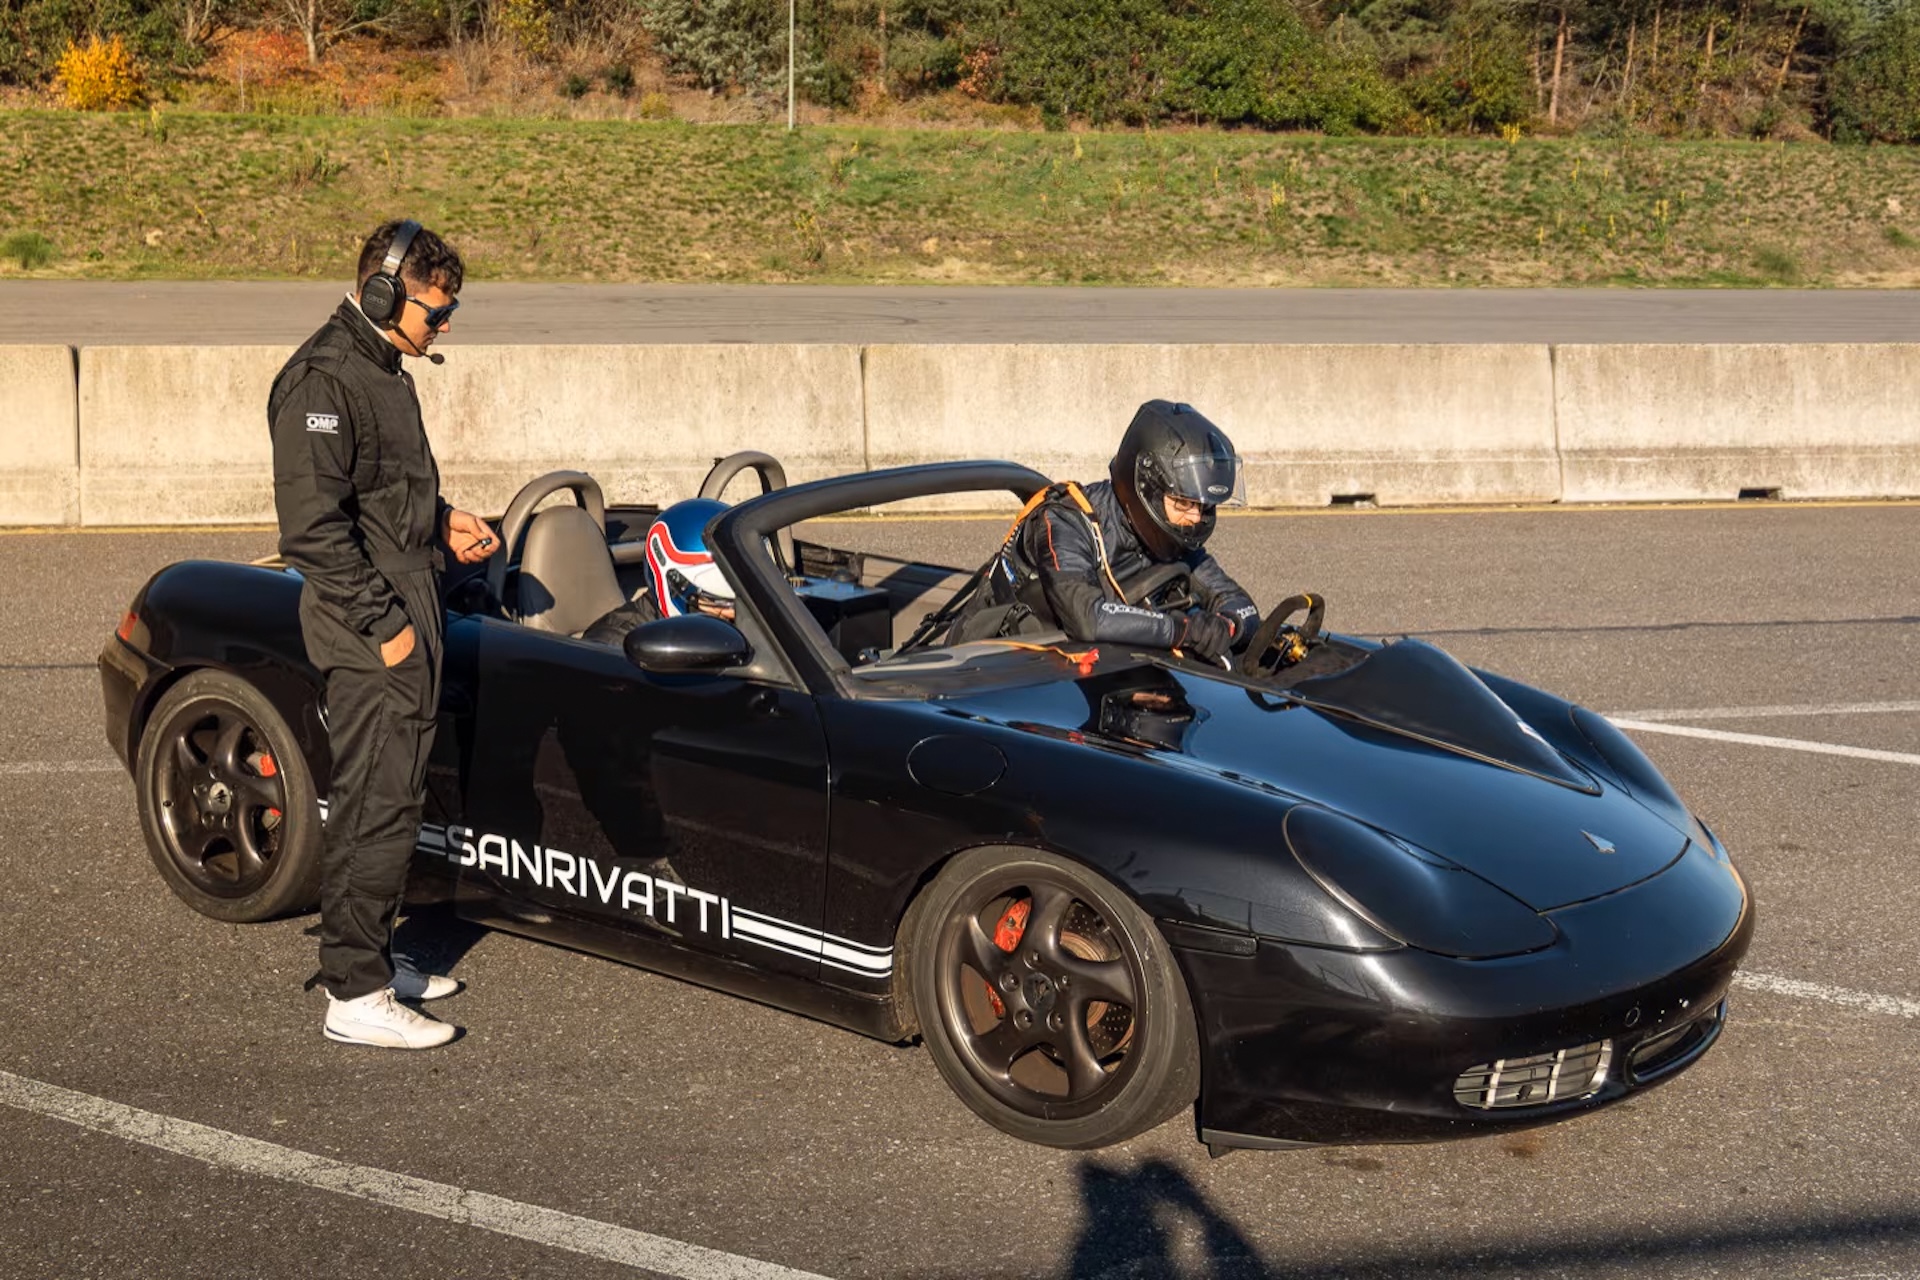
Deze Porsche Boxster was proefkonijn voor Nederlandse hypercar Sanrivatti
Sanrivatti One
 |
Door Bart Oostvogels . Hoofdredacteur AutoRAI.nl. Een échte nieuwsjager en liefhebber van auto’s. Hoe lichter, hoe beter! Als het maar wielen heeft. |

Een Porsche Boxster waarin je niet achterover zit, maar voorover ligt zoals op een racemotor. Het Arnhemse Sanrivatti bouwde zo’n opvallende testauto om een compleet nieuwe rijpositie te onderzoeken. Het experiment vormt de basis voor de Sanrivatti One: een eenpersoons circuitauto met een atmosferische V10 en een beoogd vermogen van 800 pk. Volgens de ontwikkelaars biedt de liggende houding vooral een verrassend voordeel: veel meer zicht op het circuit.
Een Porsche als rijdend laboratorium
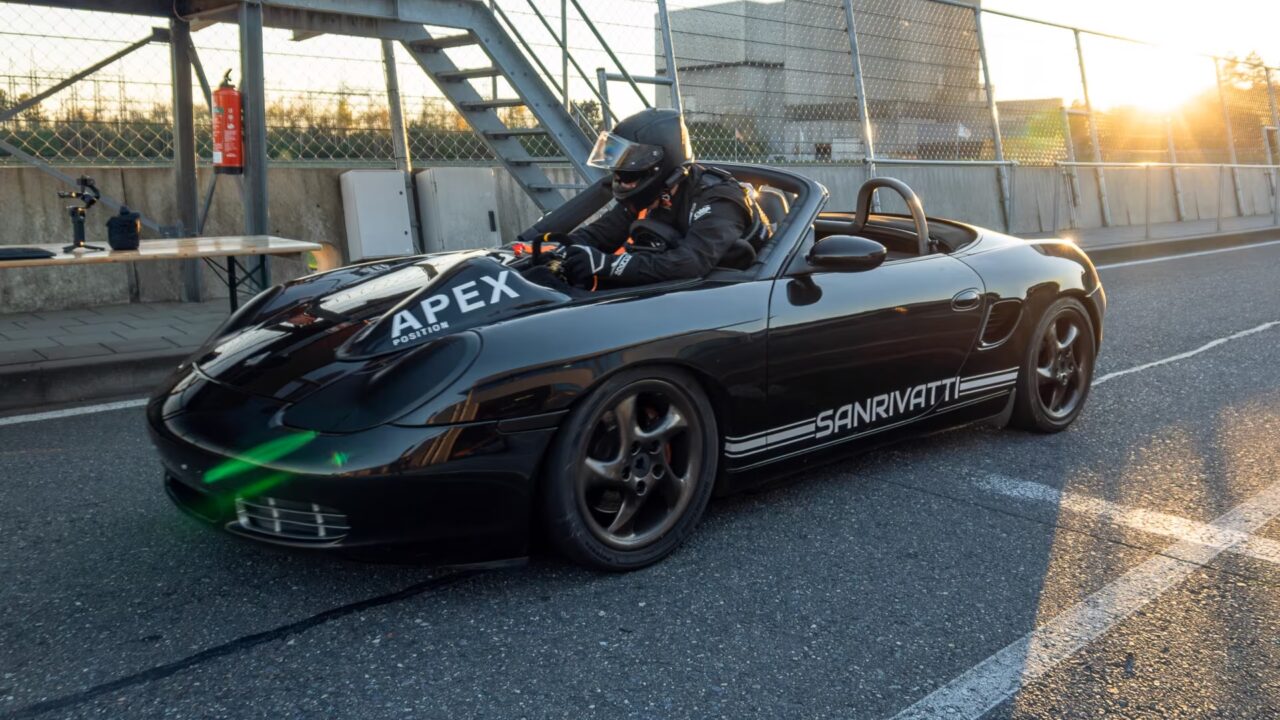
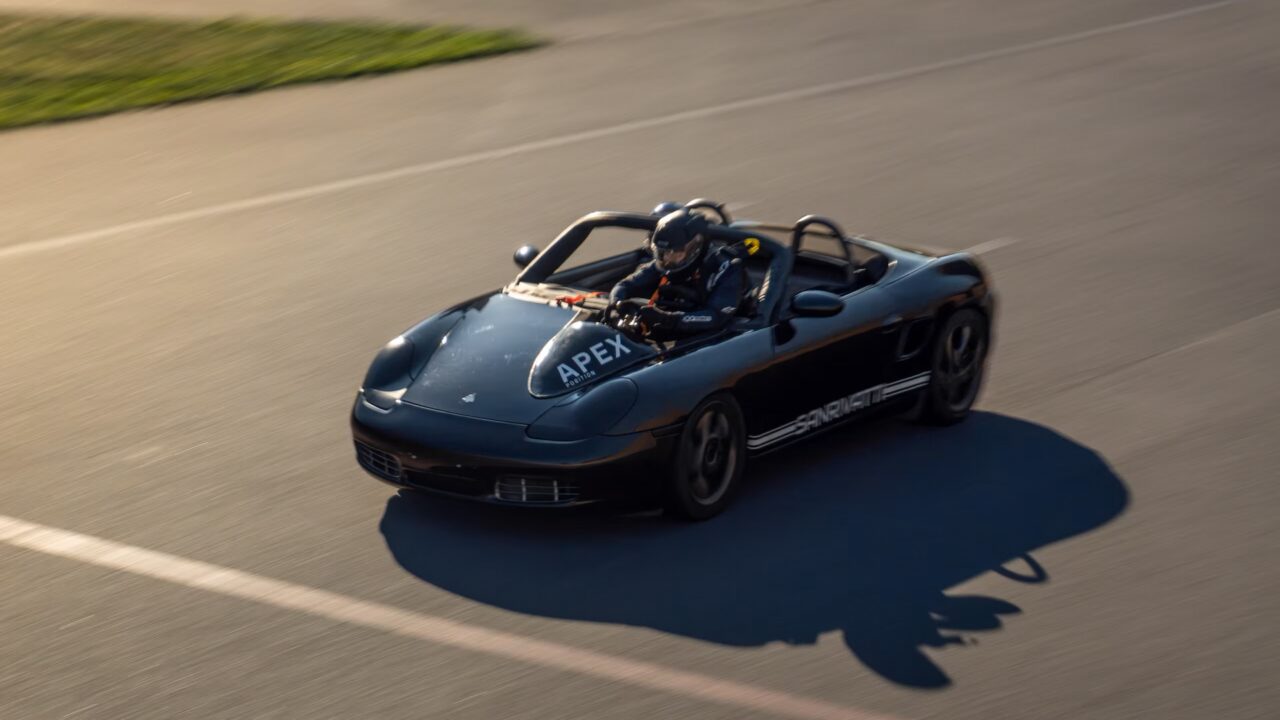
Voor zijn eerste hypercar besloot Sanrivatti niet meteen een compleet nieuwe auto te bouwen. Het bedrijf gebruikte een Porsche Boxster van de 986-generatie als proefopstelling en verbouwde de roadster ingrijpend tot Prototype Zero. De traditionele bestuurdersstoel maakte plaats voor een constructie waarop de bestuurder met zijn bovenlichaam voorover rust. Het hoofd bevindt zich naar voren, de benen wijzen naar achteren en de pedalen zijn verplaatst. Het stuurwiel blijft vóór de bestuurder.
Dat doet denken aan de houding op een supersportmotor. Met de Porsche kan Sanrivatti onderzoeken hoe de positie uitpakt voor de bediening, het zicht en de fysieke beleving tijdens daadwerkelijk rijden. Zelfs Top Gear heeft met de bijzondere Boxster gereden. Prototype Zero is geen voorloper met de techniek van de toekomstige One: de Porsche dient uitsluitend om de nieuwe voertuigindeling in de praktijk te beoordelen.
De bestuurder als uitgangspunt
De positie heet Apex Position en komt voort uit een vraag van oprichter Santiago Sánchez Rivero: waarom nemen we bij de bouw van een sportwagen steeds dezelfde stoelpositie als uitgangspunt? Op een motorfiets beweegt de berijder veel nadrukkelijker met de machine mee. Sanrivatti wil een vergelijkbare directe betrokkenheid in een auto bereiken, zonder het stuurwiel en de pedalen op te geven.
Sánchez Rivero groeide op in Uruguay, in de omgeving van een motorcrossbaan, en droomde volgens eigen zeggen al op zijn veertiende van een eigen hypercarmerk. Hij kwam naar Nederland om automotive engineering te studeren en deed ervaring op bij Donkervoort. Zijn uitgangspunt is inmiddels even eenvoudig als ingrijpend: ontwerp eerst de gewenste ervaring van de bestuurder en bouw de auto daaromheen.
“Wij ontwikkelen een nieuwe relatie tussen controle, sensatie en betrokkenheid van de bestuurder”, aldus Sánchez Rivero. De Apex Position draait volgens hem niet alleen om anders zitten, maar om wat de bestuurder ziet, voelt en ervaart.
Silverstone: 3,2 keer zoveel asfalt zichtbaar
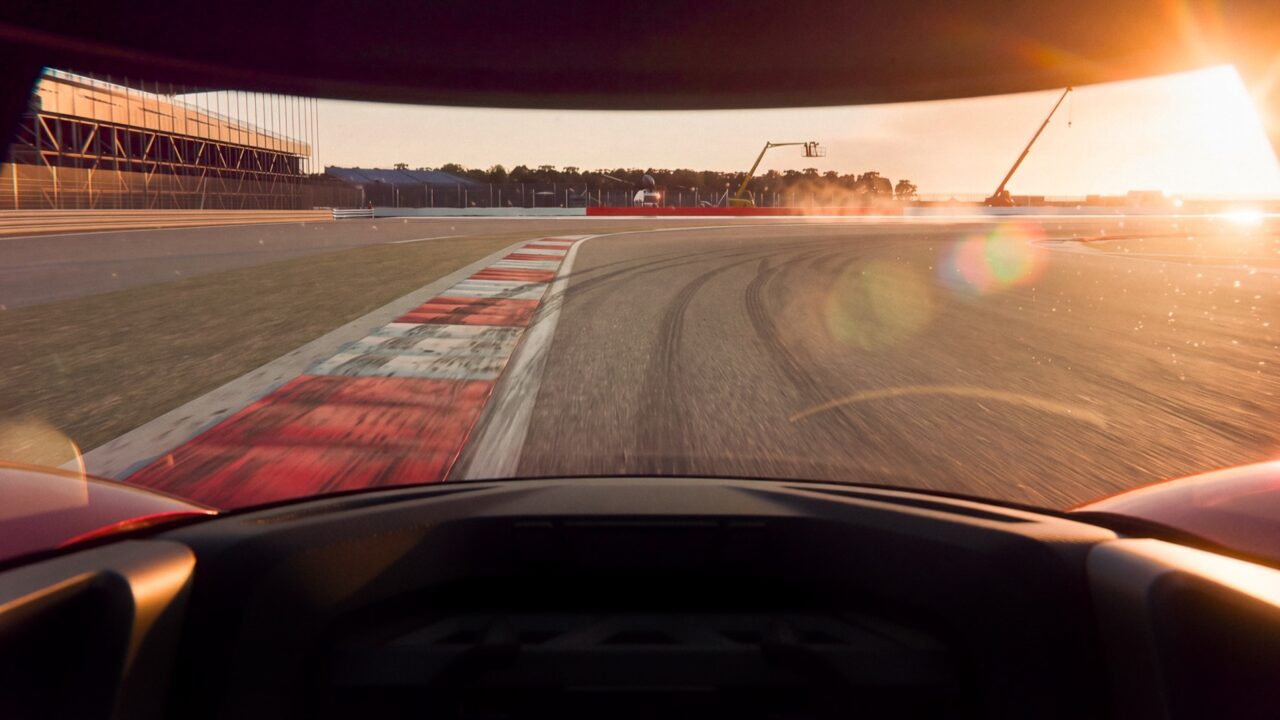
Een belangrijk argument voor de nieuwe positie is het zicht. Doordat het hoofd verder naar voren komt en de carrosserie minder in de weg zit, kan de bestuurder volgens Sanrivatti eerder het rempunt, het instuurmoment, de apex en de uitgang van een bocht herkennen.
Het bedrijf onderzocht dit virtueel in bocht drie van Silverstone. Tien bestaande hypercars en circuitauto’s werden op precies dezelfde plek als de Sanrivatti gepositioneerd. De ingenieurs vergeleken niet simpelweg de omvang van de voorruit, maar hoeveel werkelijk circuitoppervlak vanuit het oogpunt van de bestuurder zichtbaar was.
Het resultaat: in deze specifieke simulatie was vanuit de Apex Position gemiddeld 3,2 keer zoveel asfalt zichtbaar als vanuit de tien referentieauto’s. Een afzonderlijke CAD-analyse leverde een verticaal gezichtsveld van 28 graden op, tegenover 15,5 graden bij de gebruikte referentiehypercar: een verbetering van 80,6 procent.
Volgens Sanrivatti blokkeert de voertuigstructuur binnen het onderzochte horizontale perifere gezichtsveld bovendien geen zicht. Daar zou vooral de natuurlijke kijkhoek van de bestuurder zelf de grens bepalen. Het bedrijf verwacht dat bestuurders hierdoor de auto preciezer kunnen plaatsen en een bocht intuïtiever kunnen lezen.
Van de computer naar een echt prototype
Voor de ontwikkeling combineert Sanrivatti drie middelen. Een digitale simulator maakt het mogelijk de ooghoogte, kijklijnen, cockpitvorm en positie van bedieningsorganen aan te passen voordat onderdelen worden gebouwd. In een fysieke simulator ervaren ingenieurs hoe die keuzes voor een bestuurder aanvoelen. Prototype Zero biedt vervolgens de gelegenheid de rijpositie daadwerkelijk rijdend te onderzoeken.
De resultaten voeden elkaar: digitale aanpassingen worden fysiek uitgeprobeerd en praktijkervaringen leiden weer tot nieuwe ontwerpen. Onderdelen van het toekomstige prototype, waaronder aerodynamische elementen en bevestigingsconstructies, worden inmiddels ontwikkeld. Sanrivatti benadrukt dat Apex Position geen vaststaand ontwerp is, maar gedurende de ontwikkeling blijft veranderen.
Wat gebeurt er bij hoge G-krachten?
Een liggende houding roept ook lastige vragen op. In een gewone raceauto vangen een kuipstoel en gordels een groot deel van de belasting bij hard remmen en insturen op. De bestuurder van de One ligt anders in de auto, terwijl hij bij hoge dwarsversnellingen nauwkeurig moet blijven sturen en de pedalen bedienen.
Sanrivatti werkt daarom aan een G-force Neutralising System (GNS), dat de fysieke belasting moet helpen opvangen. Mogelijk gebeurt dat met een mechanisme dat het lichaam laat kantelen, maar de werking is nog niet definitief uitgewerkt of aangetoond. Ook de gewichtsverdeling, stuurgeometrie, veiligheidsgordels en bescherming bij een aanrijding vragen vanwege de bijzondere houding om specifieke oplossingen. Vooral de relatief ver naar voren geplaatste positie van het hoofd verdient aandacht.
De One krijgt een atmosferische V10
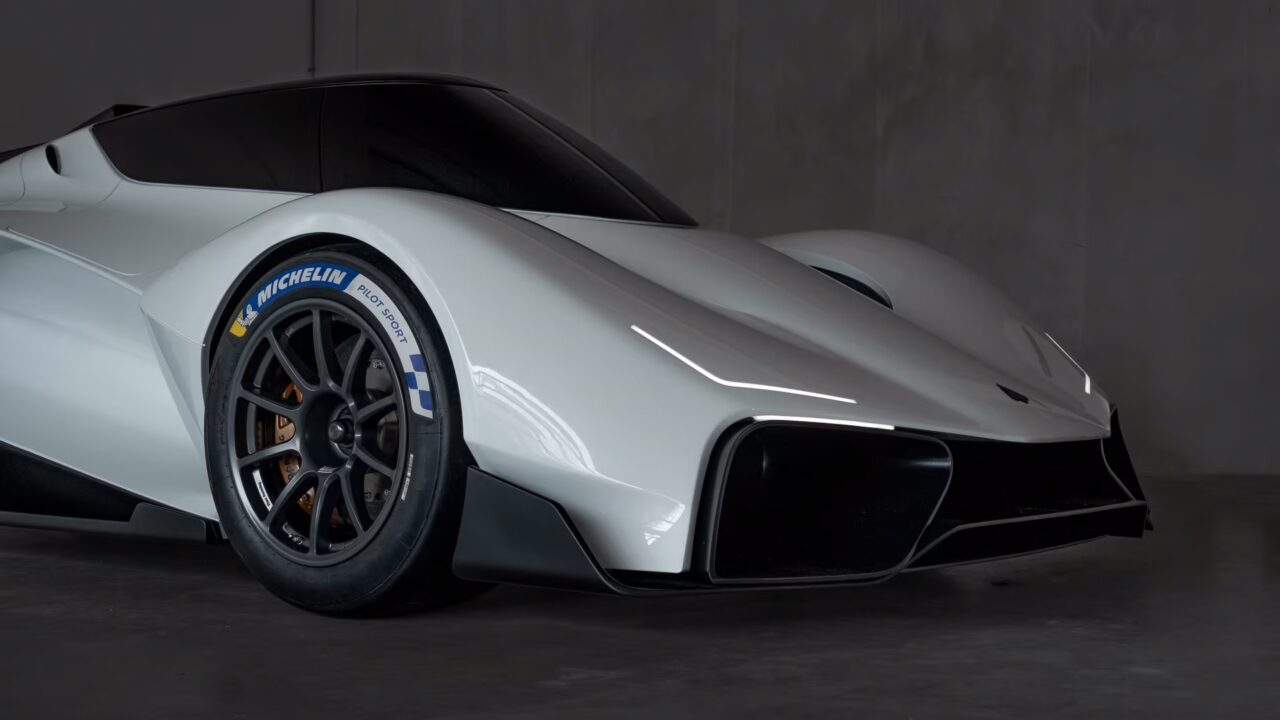
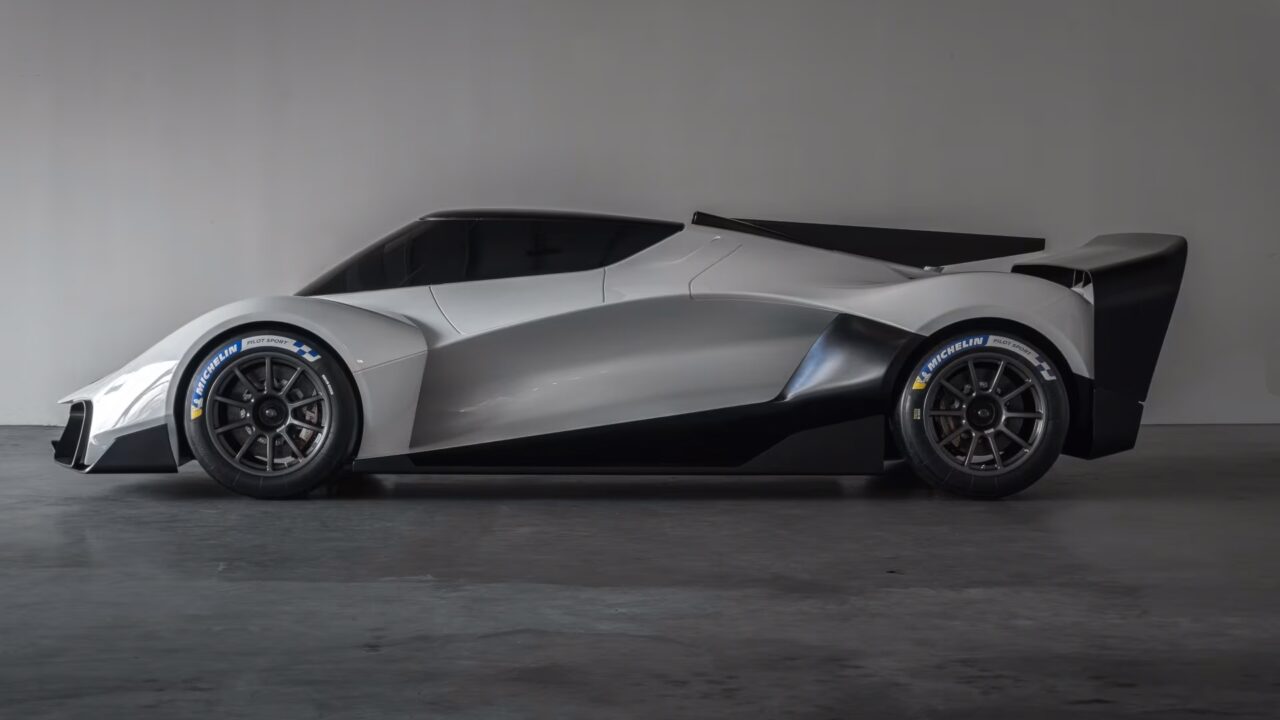
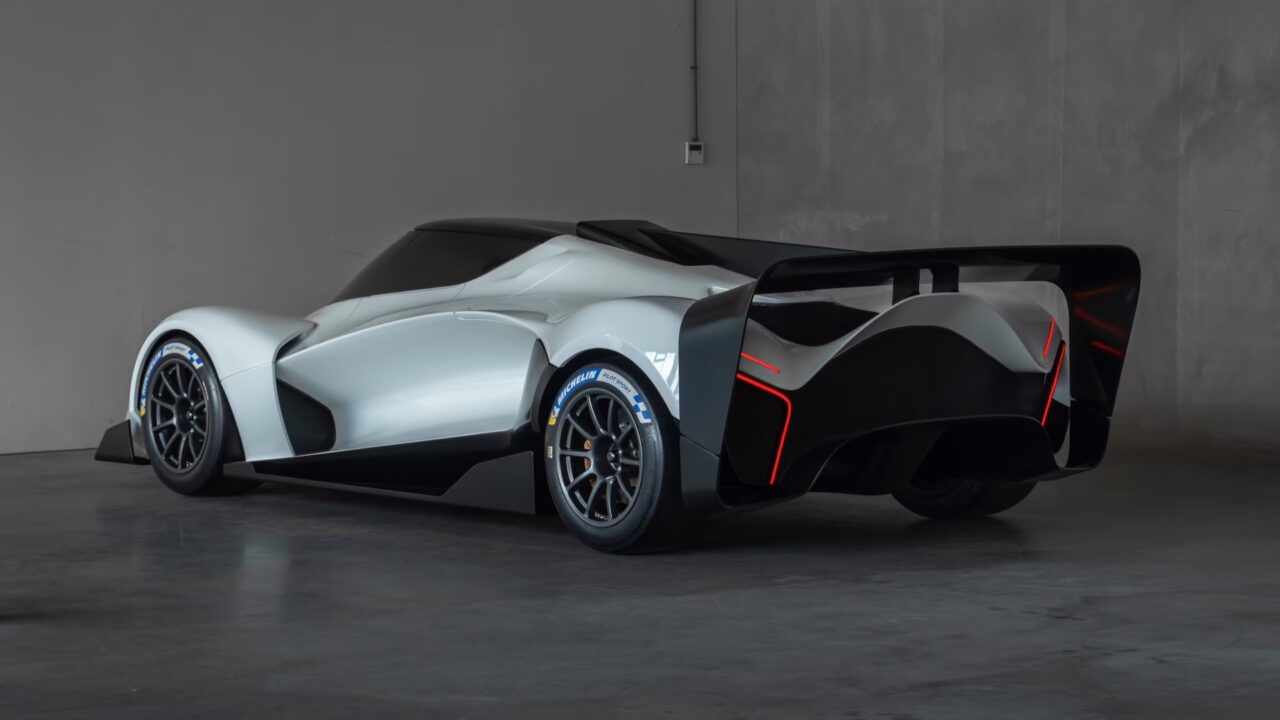
Het einddoel is de Sanrivatti One, waarvan op 13 november 2026 in Arnhem een showauto op ware grootte werd onthuld. De beoogde aandrijflijn is opvallend klassiek: een 5,5-liter atmosferische V10 van de Britse motorenspecialist Judd, bekend uit onder meer de Formule 1 en langeafstandsracerij.
De tiencilinder moet 800 pk bij 9.000 toeren per minuut en 700 Nm leveren. Een sequentiële zesversnellingsbak van Hewland stuurt de kracht naar de achterwielen; schakelen gebeurt met flippers. Sanrivatti kiest bewust voor een hoogtoerige verbrandingsmotor, vanwege de directe gasrespons en het geluid dat bij de gewenste rijbeleving past.
Met een beoogd drooggewicht van 1.100 kilogram komt de verhouding uit op ongeveer 727 pk per ton. De verwachte topsnelheid is circa 330 km/u; een officieel acceleratiecijfer ontbreekt. Dit zijn ontwikkelingsdoelstellingen, geen prestaties die al met de One zijn bevestigd.
Carbon, pushrods en raceslicks
De One krijgt een carbon monocoque en rondom dubbele draagarmen met een pushrod-ophanging. De afstemming van verticale bewegingen (heave) en het overhellen van de auto (roll) moet afzonderlijk mogelijk worden. Voor de remmen is AP Racing voorzien, met geventileerde carbon remschijven van 380 millimeter vóór en 355 millimeter achter, plus zeszuigerremklauwen.
De 18-inch wielen van gesmeed magnesium komen van Braid en krijgen Michelin-slicks in de maten 31/71 R18 vóór en 34/71 R18 achter. De aangekondigde wielbasis is 2.850 millimeter; de carrosserie wordt slechts 1.200 millimeter hoog. Definitieve cijfers voor onder meer neerwaartse druk en gewichtsverdeling zijn nog niet bekend.
Vormgegeven rondom één persoon
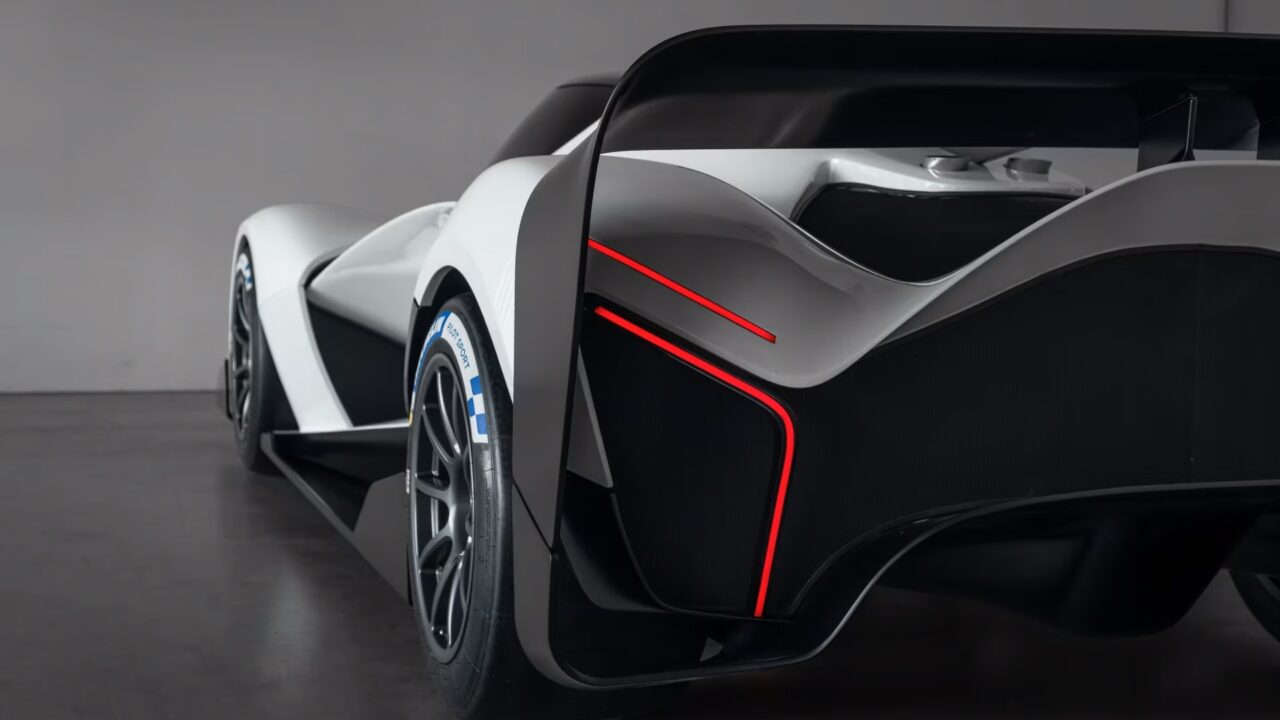
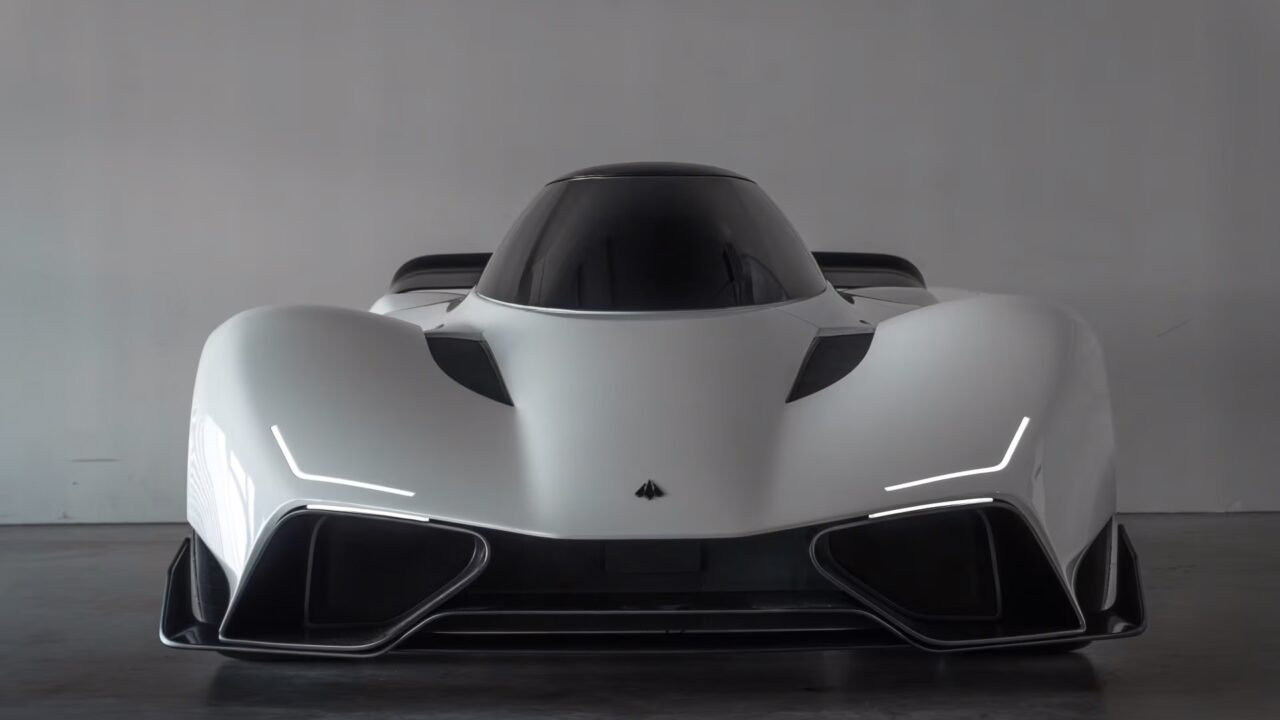
Het ontwerp van Robin van Tilborg is geïnspireerd op de slechtvalk in duikvlucht en op gevechtsvliegtuigen. Dat zie je aan de lage neus, de smalle centrale cockpit en de transparante koepel, die naar voren moet openen om instappen mogelijk te maken. Luchtkanalen aan de voorzijde, een opengewerkte achterkant voor de warmteafvoer, een grote achtervleugel, diffuser en verticale vin benadrukken het circuitkarakter.
De One roept associaties op met auto’s als de McLaren Solus GT en Red Bull RB17. Net als de Solus GT gebruikt het project een Judd-V10, maar Sanrivatti probeert zich vooral te onderscheiden met de plaats van de bestuurder.
Ontwikkeling vanuit Arnhem
Sinds september 2026 beschikt Sanrivatti op Cleantech Park Arnhem over een ontwikkelingslocatie van ongeveer 618 vierkante meter, met engineeringruimtes en een werkplaats voor onderdelen en prototypes. Het internationale team bestaat uit ingenieurs en ontwerpers met ervaring bij onder meer McLaren, Lotus en Bentley.
Een van de betrokken specialisten is Paul Arkesden, verantwoordelijk voor technologiepartnerschappen. Hij werkte eerder onder meer aan de McLaren P1, bij McLaren Special Operations en Singer Vehicle Design. Voor het jonge bedrijf is dergelijke ervaring belangrijk: de Apex Position beïnvloedt immers bijna elk onderdeel van de auto, van ergonomie tot crashbescherming.
Eerste rijdende One gepland voor 2028
De in november onthulde One is een showauto, nog geen functionerende hypercar. Sanrivatti wil in 2028 het eerste volledig rijdende prototype gereed hebben. Daarna moeten circuitproeven de techniek, ergonomie, betrouwbaarheid en veiligheid verder toetsen. De eerste klantenauto’s zijn voorlopig voor 2030 voorzien. Prijs en productieaantallen zijn nog niet bekend.
De One is bedoeld voor uitsluitend circuitgebruik en krijgt in deze vorm geen toelating voor de openbare weg. Een mogelijke straatlegale auto is hooguit een toekomstidee. Het bedrijf denkt bovendien aan een opleidingsprogramma: eigenaren zullen moeten wennen aan de ongewone lichaamshouding en de bediening voordat zij de volledige prestaties kunnen benutten.
Die voorzichtigheid is terecht. De zichtresultaten uit Silverstone zijn interessant en de Porsche laat zien dat Sanrivatti de rijpositie daadwerkelijk onderzoekt. Maar of de Apex Position bij extreme snelheden, langdurige belasting en een zware aanrijding zijn beloftes waarmaakt, moet nog blijken. Juist daarom is die verbouwde Boxster misschien voorlopig het interessantste onderdeel van het hele project: hij maakt van een onconventioneel idee een experiment dat in de praktijk kan worden getest.